YOLO26m @ 640 px
- Epochs60 (ดีที่สุด 46)
- เวลาเทรน2.2 ชม.
- ขนาดไฟล์44.1 MB
- ชนิดชิ้นส่วน11
รุ่นใหญ่ที่ 1280 px ทำ validation ได้สูงกว่าเล็กน้อย แต่รุ่น m ที่ 640 px เร็วพอให้ Jetson ตรวจทุกจุดได้ทันเวลา เราจึงเลือกรุ่นนี้
กำลังโหลด CAD ของเครื่องจริง
RMUTT · AUTOMATED OPTICAL INSPECTION
สถานีตรวจชิ้นส่วนบนแผ่น PCB อัตโนมัติ กล้อง 4K บนแกน XY วิ่งไปทุกจุดของบอร์ด แล้วให้ AI ที่เทรนเองเทียบกับบอร์ดต้นแบบ บอกผลผ่าน/ไม่ผ่านของทุกชิ้น
01 — THE IDEA
แทนที่จะให้คนนั่งไล่ดูชิ้นส่วนทีละตัว สถานีนี้เลื่อนกล้องไปทุกจุดที่สอนไว้ ถ่ายภาพ แล้วให้โมเดลที่รู้จักชิ้นส่วน 11 ชนิดตรวจว่าทุกชิ้นอยู่ครบ อยู่ถูกที่ และถูกชนิด
02 — THE MACHINE
เครื่องแบบ gantry: บอร์ดวางนิ่งอยู่บนฐาน กล้องเป็นฝ่ายเคลื่อนไปหา ภาพจึงไม่สั่นจากการขยับชิ้นงาน
รับภาพ 3840×2160 พิกเซล ค่าตั้งต้นปัจจุบันครอปกลางเป็น 2160×2160 แบบ 1:1 หัวกล้องมองลงบอร์ดและเลื่อนซ้าย-ขวาบนแกน X
คานขวางพาหัวกล้องทั้งชุดเลื่อนหน้า-หลังไปตามราง Y ขับด้วยสเต็ปมอเตอร์ 512 สเต็ปต่อมิลลิเมตร
สองรางขนานยึดกับโครง ทำให้กล้องไปได้ทุกตำแหน่งบนบอร์ด และกลับมาที่ HOME ได้ซ้ำทุกครั้ง
บอร์ดวางนิ่งอยู่กับที่ กล้องเป็นฝ่ายเคลื่อน ภาพจึงไม่สั่นจากการขยับชิ้นงาน
03 — THE SCAN
ภาพจำลองเส้นทาง 6 จุด · เลื่อนเพื่อดูแต่ละขั้น
Arduino Nano ขับแกน X/Y ไปยังพิกัดที่สอนไว้ ส่งสถานะกลับทุก 0.25 วินาที
เทียบภาพเฟรมต่อเฟรม จนกว่าการสั่นจะหยุดจริง แล้วจึงถ่าย
ถ่าย 10 เฟรมต่อจุด ชิ้นที่เจอซ้ำตามเกณฑ์จึงนับว่ามีอยู่จริง
จับคู่ทุกชิ้นกับบอร์ดต้นแบบ ตำแหน่งตรงและชนิดตรง = ผ่าน ขาดหรือผิดชนิด = ไม่ผ่าน
04 — THE BRAIN
คอมพิวเตอร์ AI ขนาดฝ่ามือในเครื่องตรวจ AI ตรวจแต่ละภาพบนบอร์ดนี้ใน 72.6 ms (13.4 FPS) วัดจากเครื่องจริง
GPU สถาปัตยกรรม Ampere 1024 CUDA cores และ 32 Tensor cores กับ CPU Arm Cortex-A78AE 6 คอร์ 1.7 GHz และหน่วยความจำ 8 GB ที่ใช้ร่วมกันทั้ง CPU และ GPU
เครื่องตรวจตั้งโหมดพลังงานไว้ที่ MAXN_SUPER ให้ GPU ทำงานเต็มที่ พัดลมปรับรอบตามอุณหภูมิเอง
USB 3.2 Type-A 4 ช่อง (ใช้ต่อกล้องและ Arduino) Gigabit Ethernet, DisplayPort 1.2 และ USB-C ส่วนเครือข่ายไร้สายมีโมดูล Wi-Fi ติดมาบนบอร์ด
ขา GPIO 40 ขา ช่องกล้อง MIPI CSI-2 2 ช่อง และช่อง M.2 สำหรับ SSD แบบ NVMe โปรแกรมของเราติดตั้งบน JetPack 7 กับ CUDA 13
05 — THE CONNECTION
NVIDIA Jetson Orin Nano เป็นสมองของเครื่อง รับภาพจากกล้อง สั่งแกน XY และส่งผลขึ้นหน้าเว็บ ทั้งหมดอยู่ในเครื่อง ไม่ต้องใช้คอมพิวเตอร์ภายนอก
กล้อง OBSBOT Meet 2 ต่อสาย USB เข้า Jetson ส่งภาพ 3840×2160 แบบ MJPG ตลอดเวลา โปรแกรมใช้ภาพส่วนกลาง 2160×2160
Jetson ส่งคำสั่ง HOME และ MOVE ไปที่ Arduino Nano ด้วยโปรโตคอลของเราเอง มี heartbeat และคำสั่ง STOP ที่ตัดได้ทันที
บอร์ดไดรเวอร์ ULN2003 ขับสเต็ปเปอร์มอเตอร์ 28BYJ-48 ของแกน X และ Y แล้วส่งตำแหน่งกลับมาให้ Jetson ทุก 0.25 วินาที
AI ประมวลผลในตัว Jetson แล้วส่งภาพและผลตรวจไปที่หน้าเว็บผ่าน WebSocket เปิดได้จาก iPad มือถือ หรือคอมพิวเตอร์
06 — THE MODEL
เราเทรนโมเดลทั้งหมด 25 รอบ ลองทั้งรุ่นเล็กไปจนถึงรุ่นใหญ่ ทั้งภาพ 640 และ 1280 px และชุดข้อมูลหลายแบบ จนได้รุ่นที่แม่นพอและเร็วพอสำหรับเครื่องจริง
รุ่นใหญ่ที่ 1280 px ทำ validation ได้สูงกว่าเล็กน้อย แต่รุ่น m ที่ 640 px เร็วพอให้ Jetson ตรวจทุกจุดได้ทันเวลา เราจึงเลือกรุ่นนี้
mAP วัดคุณภาพการตรวจจับและระบุชนิดชิ้นส่วนบนชุดทดสอบ ไม่ใช่อัตราตัดสิน PASS/FAIL ของสถานีทั้งระบบ ซึ่งยังขึ้นกับการจับคู่ตำแหน่งและเกณฑ์เทียบกับบอร์ดต้นแบบ
07 — THE VERDICT
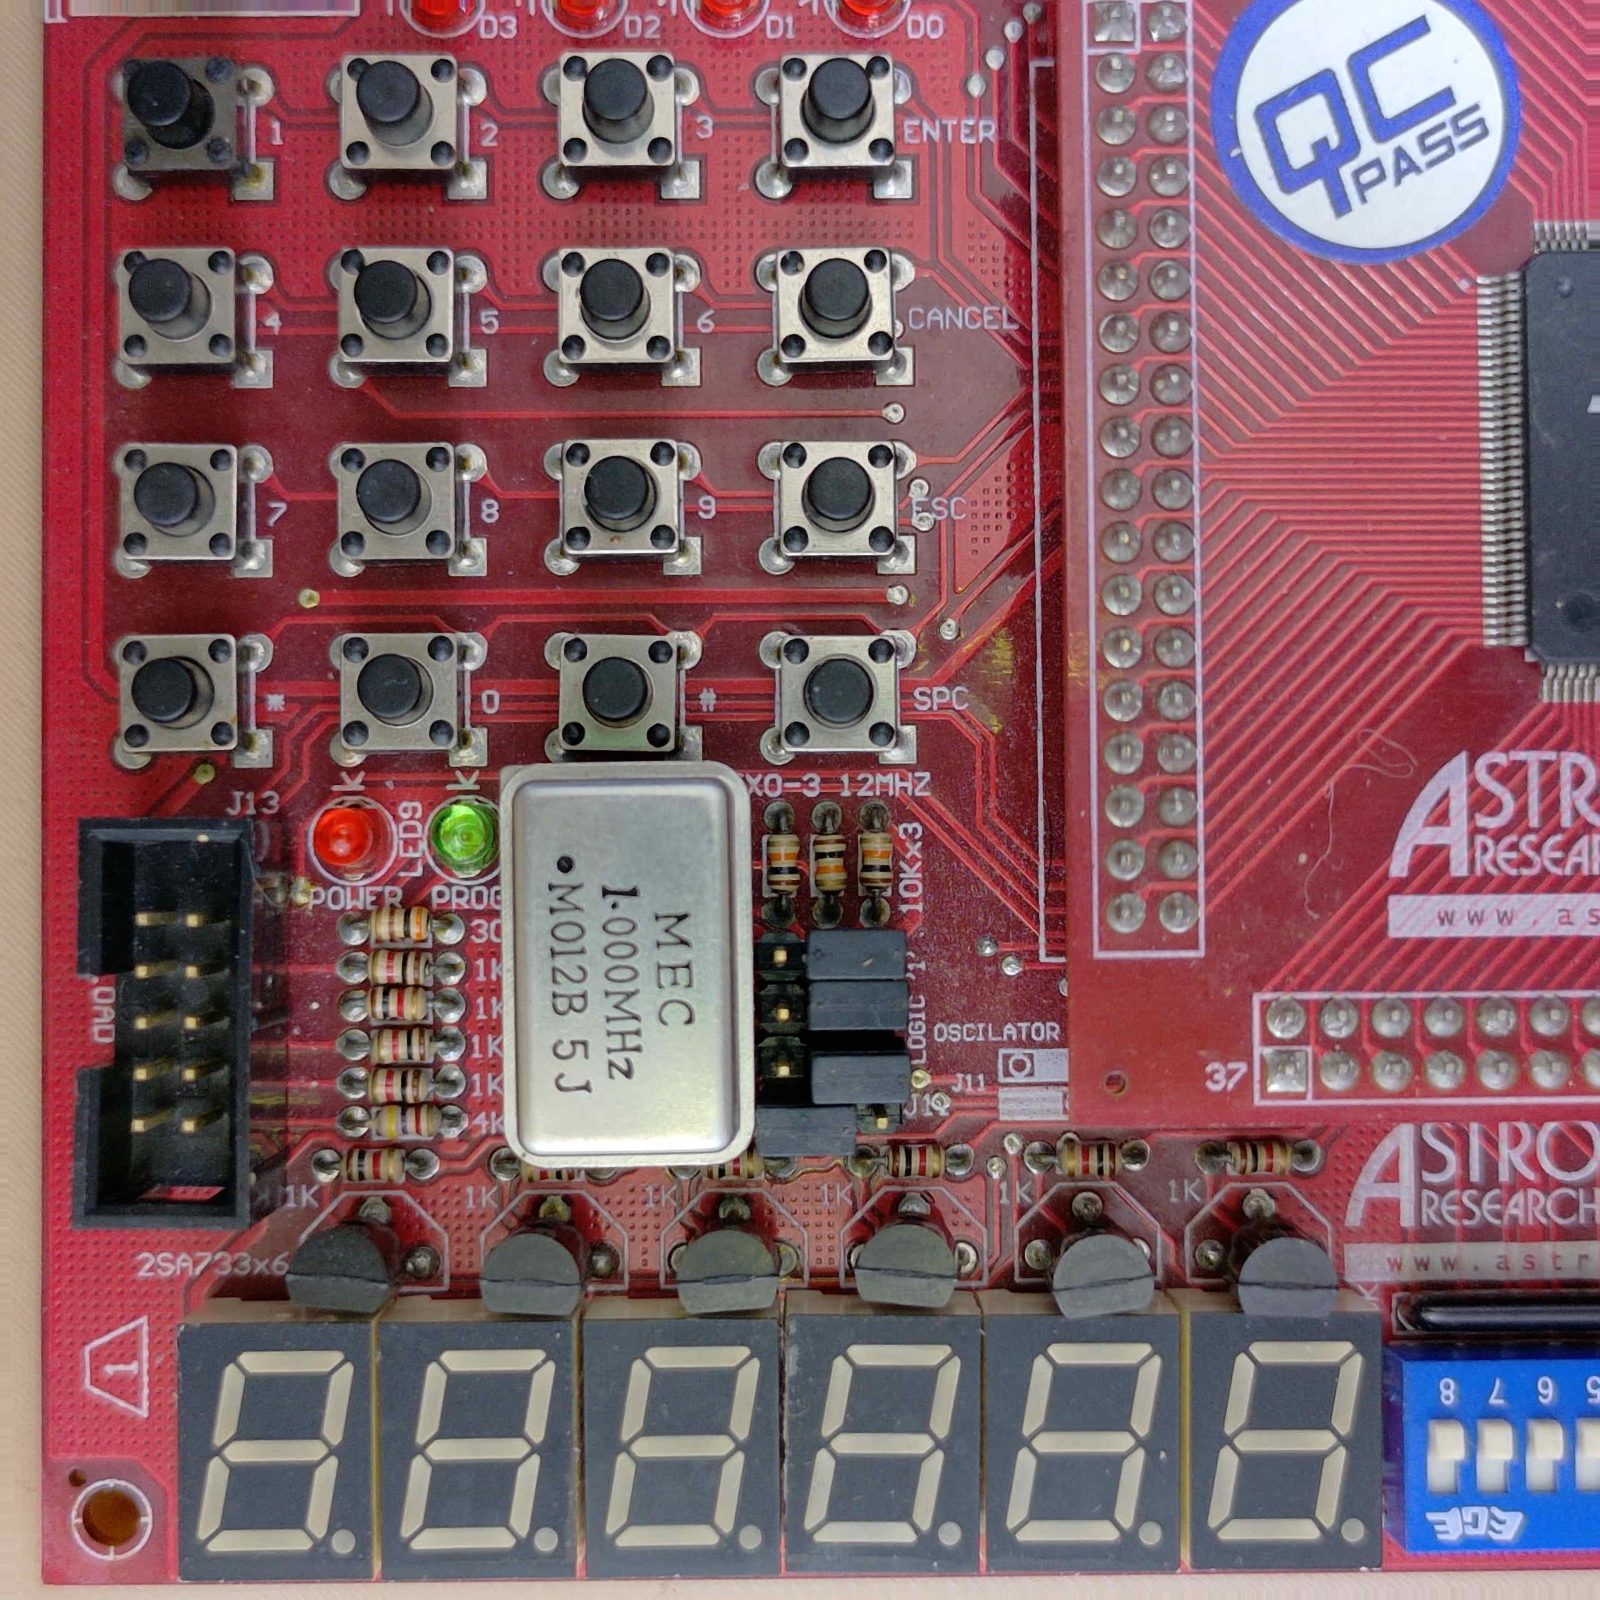
ภาพจริงจากจุดตรวจที่ 1 ของการสแกนบนสถานี: โมเดลเจอ 54 กรอบใน 10 เฟรม ระบบนำไปเทียบกับ 47 ชิ้นของบอร์ดต้นแบบ ทุกชิ้นอยู่ครบ ถูกที่ ถูกชนิด จึงผ่าน
08 — THE STACK
ทุกตัวเลขมาจากชุดทดสอบที่โมเดลไม่เคยเห็น
AI อยู่ในสถานี ใช้ได้แม้ไม่มีอินเทอร์เน็ต
ภาพ ผล และเลขบอร์ดของทุกจุดถูกเก็บไว้
ฮาร์ดแวร์หาซื้อง่าย ความแม่นมาจากซอฟต์แวร์
ตระกูล YOLO รุ่นล่าสุด ออกแบบมาเพื่ออุปกรณ์ edge รองรับการทำงานแบบ end-to-end เราเลือกรุ่น m ที่ 640 px เพราะแม่นเกือบเท่ารุ่นใหญ่ แต่เร็วพอให้ Jetson ตรวจได้จริง
AI ทำงานบน Jetson Orin Nano ภายในสถานี ไม่ต้องส่งภาพขึ้นคลาวด์ ไม่ช้าเพราะเน็ต และภาพของบอร์ดไม่ออกจากโรงงาน
เทรนทั้ง 25 รอบบน Mac ด้วย GPU ในตัวผ่าน Metal ไม่ต้องเช่าเครื่องเทรน
จับภาพ 4K รอภาพนิ่ง ชดเชยบอร์ดที่วางเอียง และคำนวณความคลาดเคลื่อนของรางจากแผ่น speckle
คุมกล้อง สเตจ และ AI ไปพร้อมกัน ส่งความคืบหน้าทุกเฟรมแบบสดผ่าน WebSocket และทดสอบอัตโนมัติไว้กว่า 260 กรณี
เก็บทุกรอบสแกน ทุกจุด และเลขบอร์ด ค้นย้อนหลังได้ ส่งออก CSV และพิมพ์รายงานได้
โปรโตคอลของเราเอง: HOME แบบแตะ limit หลายครั้งเพื่อความแม่น มี heartbeat และปุ่ม STOP ที่ตัดทุกคำสั่งได้ทันที
สเต็ปมอเตอร์ที่หาซื้อง่ายและราคาถูก ทำให้สร้างสถานีได้ในงบนักศึกษา แล้วใช้ซอฟต์แวร์ชดเชยความแม่นยำ
เปิดจาก iPad มือถือ หรือคอมได้ทันทีโดยไม่ต้องติดตั้งโปรแกรม มีโหมดผู้ใช้งานที่เหลือแค่ เลือกบอร์ด → กดเริ่ม → อ่านผล
โมเดล 3D จาก CAD จริงของเครื่อง ขยับตามตำแหน่งสเตจแบบสด เห็นว่ากล้องกำลังมองตรงไหนของบอร์ด
ถามข้อมูลสถานีหรือเนื้อหาในเล่มได้เป็นภาษาไทย และอ่านคำตอบออกเสียงได้
เปิดสถานีจากนอกเครือข่ายได้อย่างปลอดภัย คนนอกต้องมีสิทธิ์ควบคุมก่อนจึงสั่งเครื่องหรือใช้ AI ได้